


CODESYS'te Eksen Kontrolü: Mantıksal ve Fiziksel Bağlama
Önceki derste üç ekseni elle kodlamıştın, FB_SimAxis komutu alıp pozisyon kendisi artırıyordu. Hareket gerçekti ama eksenler sahte. Şimdi gerçek bir eksenle tanışıyorsun.
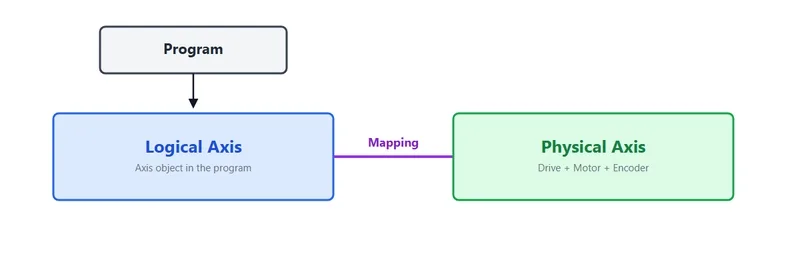
Eksen nedir? Motion control açısından düşün: bir eksen, kontrol nesnesinin hareket karşılığı. Bir tarafta setpoint ve durum bilgisi, diğer tarafta motor, sürücü ve encoder. İkisini mapping bağlantısı birleştiriyor.
MC function block'ları (MC_) ortak bir zamanlama şekli paylaşır: execute kenarı, busy, done, error. Sürücüler ise CiA 402 state machine'i konuşur, Not ready to switch on Switch on disabled Ready to switch on Switched on Operation enabled. Bu durum geçişleri sürücünün hazır olup olmadığını ve güvenliğini kontrol eder.
Üç önemli sınır var: Motion API (MC_), eksen nesnesi (state ve setpoint'ler) ve drive profili (CiA 402 / fieldbus). Aynı program kalır; backend'i değiştirebilirsin, simülasyon ya da gerçek sürücü. İsimler sabit kalır, uygulama esnek olur.
Mantıksal eksen ve fiziksel eksen ayrı şeyler. Mapping, ikisini birbirine bağlayan köprü. Bu yapı sayesinde kodun sürücü değişse bile çalışması devam eder, endüstride bu esneklik çok değerli.
CODESYS Applied Practice, Axes (Part 1) yazısında tüm detaylar ve kod örnekleri var.
0 yorum